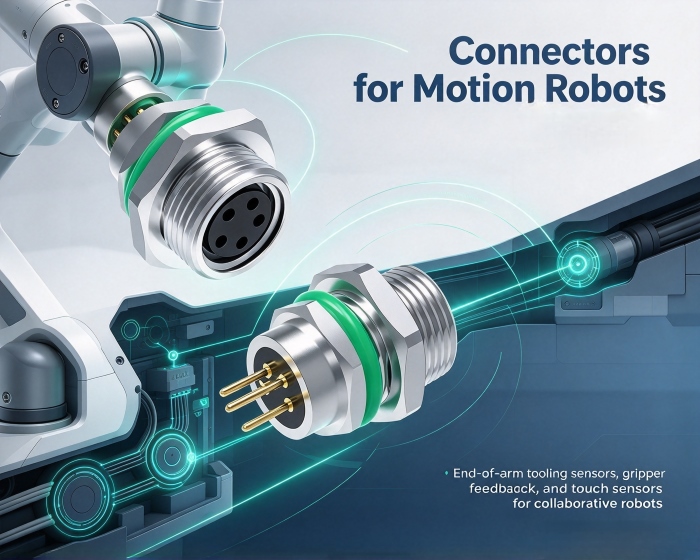
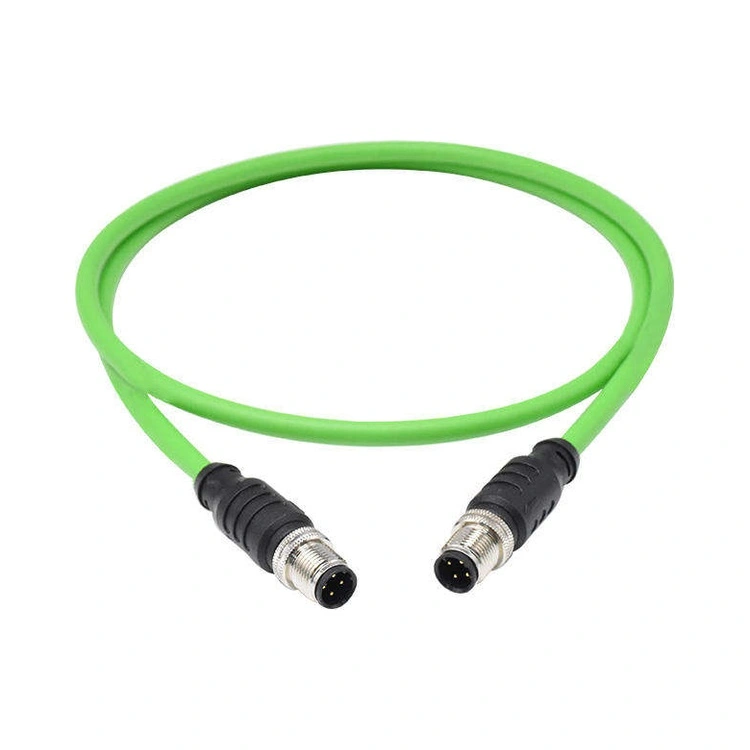
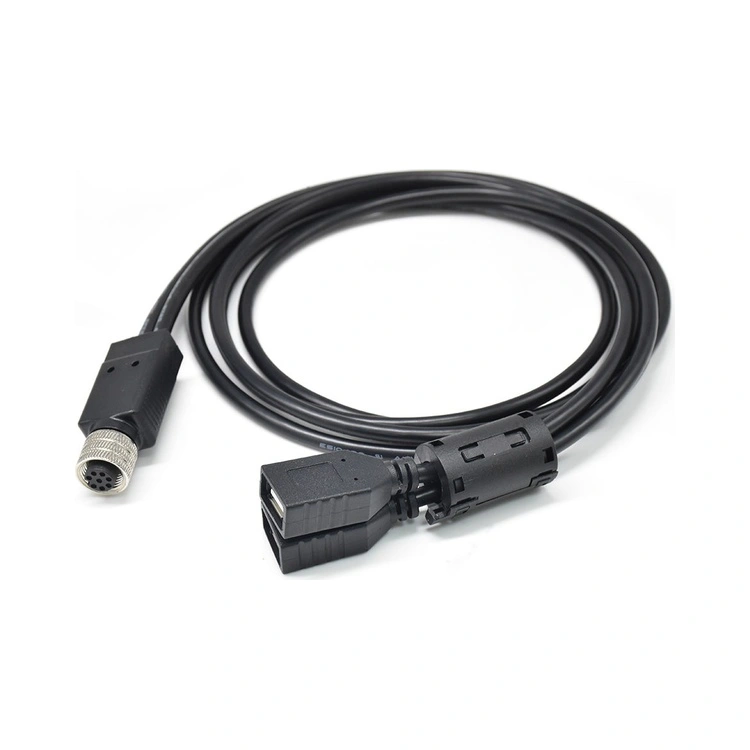
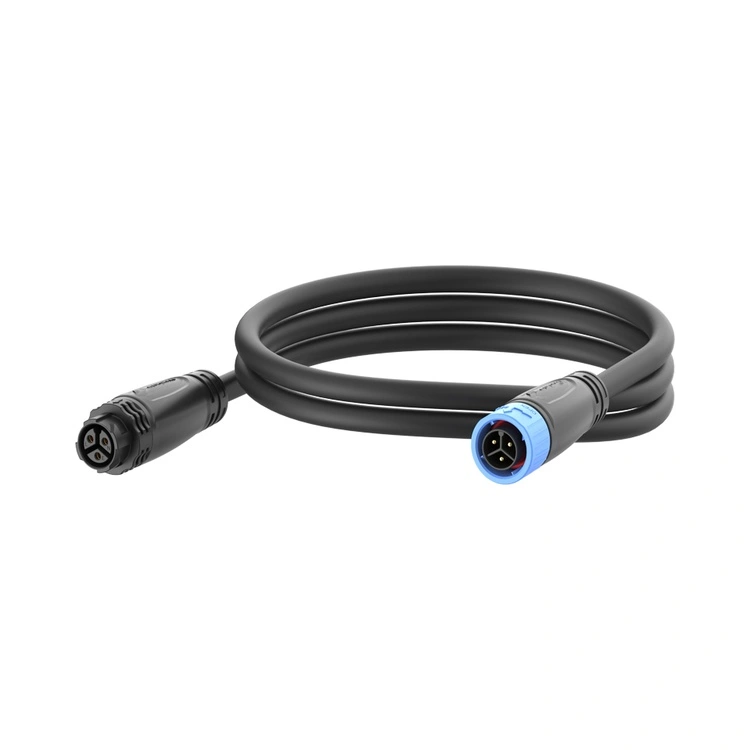
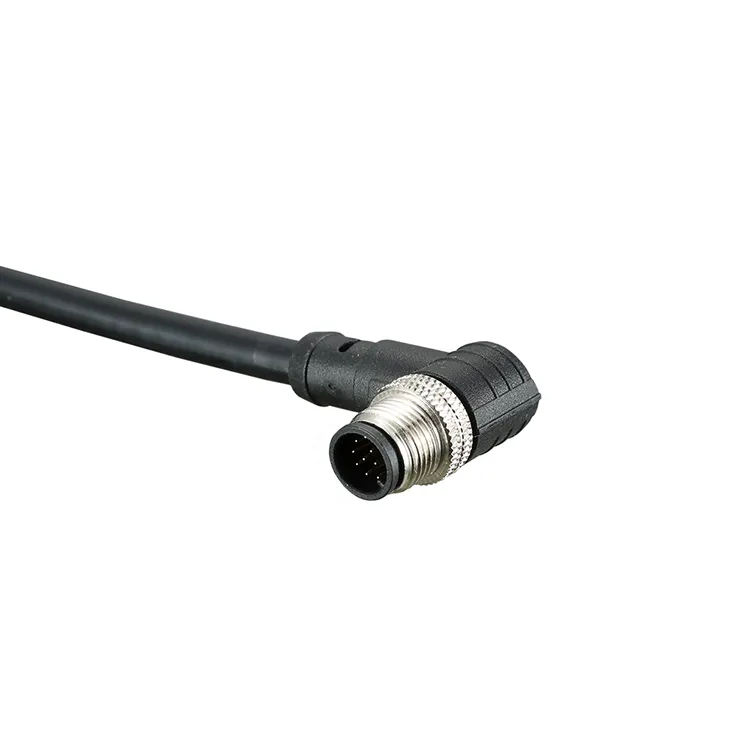
হাই-স্পিড মোশন রোবটগুলির জয়েন্টগুলির জন্য ত্রিমাত্রিক, উচ্চ-ফ্রিকোয়েন্সি যৌগিক গতির প্রয়োজন হয় এবং সংযোগকারীগুলি ক্রমাগত কম্পন, টর্শন এবং মাইক্রো-মোশন পরিধানের শিকার হয়। ঐতিহ্যগত শিল্প রোবটগুলির তুলনামূলকভাবে স্থির অপারেটিং ট্র্যাজেক্টরি রয়েছে এবং তাদের সংযোগকারীগুলি প্রাথমিকভাবে শক্তি এবং সংকেত পথ হিসাবে কাজ করে; উচ্চ-গতির গতির পরিস্থিতিতে, তবে, ব্যর্থতা খুব কমই তাত্ক্ষণিকভাবে ঘটে তবে ক্রমাগত গতির সময় ধীরে ধীরে জমা হয়। নির্বাচন করার পেছনে যুক্তিcগতি রোবট জন্য অনেক্টরএই অপারেটিং অবস্থা থেকে নকশা প্রয়োজনীয়তা প্রাপ্ত উপর ভিত্তি করে করা উচিত.
কেন যান্ত্রিক নির্ভরযোগ্যতা একটি অগ্রাধিকার?
ক্রমাগত কম্পন সহ পরিবেশে, স্ট্যান্ডার্ড ঘর্ষণ-লক সংযোগকারীগুলি প্রগতিশীল শিথিলতা অনুভব করতে পারে। কম্পনের সময় টার্মিনালগুলি সামান্য স্থানান্তরিত হয়, যার ফলে যোগাযোগের চাপ ধীরে ধীরে হ্রাস পায়, যা শেষ পর্যন্ত সিগন্যাল ড্রপআউট বা পাওয়ার বাধার দিকে পরিচালিত করে।
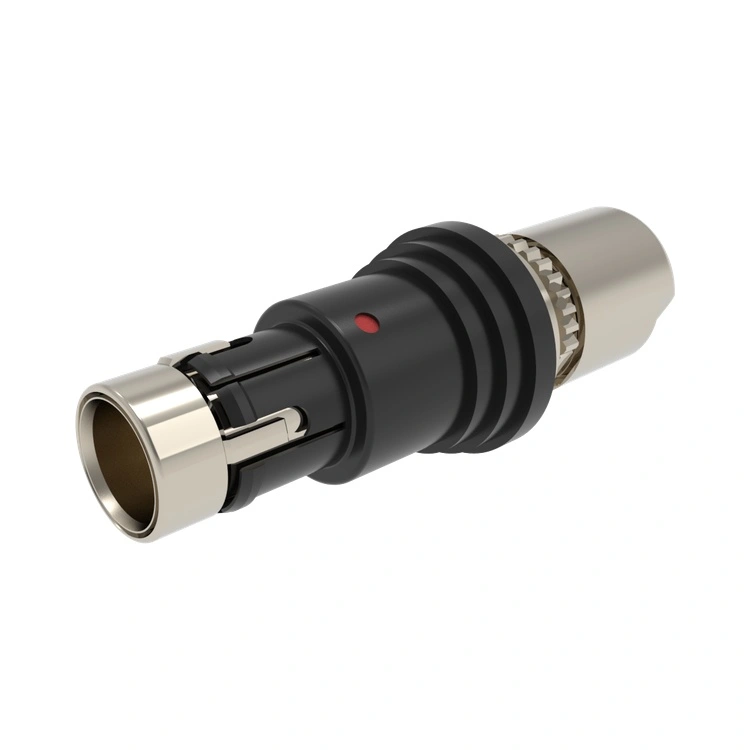
এই সমস্যাটির সমাধানকারী ডিজাইনের বৈশিষ্ট্যগুলির মধ্যে রয়েছে: ইতিবাচক ল্যাচিং এবং সেকেন্ডারি লকিং - যেমন কানেক্টর পজিশন অ্যাসুরেন্স (সিপিএ) প্রক্রিয়া - যা দুর্ঘটনাজনিত টার্মিনাল বিচ্ছিন্নতা রোধ করতে যান্ত্রিক স্টপ ব্যবহার করে; এবং অপ্রয়োজনীয় যোগাযোগ ডিজাইন, যেখানে দ্বৈত পরিচিতি বা দুটি স্বাধীন পরিচিতি পরিবাহিতা বজায় রাখে এমনকি যদি একটি একক পরিচিতি শেষ হয়ে যায়। যৌথ মডিউলগুলির মতো গুরুত্বপূর্ণ অবস্থানগুলিতে, এই যান্ত্রিক নির্ভরযোগ্যতা বৈশিষ্ট্যগুলিকে অন্যান্য বিবেচনার চেয়ে অগ্রাধিকার দেওয়া উচিত। মোশন রোবটগুলিতে ব্যবহৃত সংযোগকারীগুলির জন্য, কম্পন-প্রতিরোধী লকিং প্রক্রিয়াগুলি ক্রমাগত গতির অ্যাপ্লিকেশনগুলিতে একটি মৌলিক প্রয়োজন।
কিভাবে সংকেত অখণ্ডতা নিশ্চিত করা হয়?
উচ্চ-গতির রোবোটিক সিস্টেমে ডেটা ব্যান্ডউইথের চাহিদা বাড়তে থাকে। রিয়েল-টাইম ভিশন প্রসেসিং, মোশন কন্ট্রোল, এবং এনভায়রনমেন্টাল সেন্সিং অত্যন্ত মিলিত, প্রায়ই উচ্চ-গতির ডিফারেনশিয়াল সিগন্যাল এবং পাওয়ার লাইনগুলিকে কমপ্যাক্ট জয়েন্টের মধ্যে সমান্তরালে রুট করা প্রয়োজন।
এই লেআউটে, ইলেক্ট্রোম্যাগনেটিক হস্তক্ষেপ (EMI) একটি প্রাথমিক উদ্বেগ। শিল্ডিং ডিজাইন যা নিয়ন্ত্রিত-প্রতিবন্ধক কাঠামো ব্যবহার করে সিগন্যাল এবং পাওয়ার লাইনের মধ্যে সংকেত ক্ষয় এবং ক্রসস্টাল কমাতে সাহায্য করে। সার্ভো-চালিত অ্যাপ্লিকেশনগুলিতে,গতি রোবট জন্য সংযোগকারীএনকোডার, সেন্সর এবং অন্যান্য উপাদানগুলির জন্য সংকেত চ্যানেলের মাধ্যমে স্পষ্ট যোগাযোগ বজায় রাখার সময় অবশ্যই বেশ কয়েকটি অ্যাম্পিয়ারের স্রোত বহন করতে হবে। হাইব্রিড সংযোগকারী একটি একক ইন্টারফেসের মধ্যে বৈদ্যুতিক বিচ্ছিন্নতা এবং যান্ত্রিক একীকরণ অর্জন করে, তারের জটিলতা এবং সংযোগ পয়েন্টের সংখ্যা হ্রাস করে।
মহাকাশ অভিযোজন সম্পর্কে কিভাবে ট্রেড-অফ করা উচিত?
রোবট জয়েন্টগুলির মধ্যে অভ্যন্তরীণ স্থান অপেক্ষাকৃত সীমিত। সংযোগকারীরা যখন সীমাবদ্ধ স্থানে মিলিত হয়, তখন তারা অ-অক্ষীয় সমাবেশ চাপের শিকার হতে পারে, যা সময়ের সাথে সাথে আবাসন বিকৃতি বা টার্মিনাল স্থানচ্যুতি ঘটাতে পারে।
একটি ভাসমান নকশা সমাবেশ সহনশীলতা এবং কর্মক্ষম কম্পনের কারণে সৃষ্ট স্থানচ্যুতিকে শোষণ করতে পারে, যার ফলে টার্মিনালগুলিতে সমাবেশ চাপের প্রভাব হ্রাস পায়। সংকীর্ণ পিচ এবং লো প্রোফাইল সহ সমাধানগুলি কমপ্যাক্ট স্পেসগুলির জন্য সরাসরি উপযুক্ত, স্থানের সীমাবদ্ধতার কারণে জোরপূর্বক সমাবেশকে হ্রাস করে। একবার প্রথম দুটি মানদণ্ড পূরণ হলে, সম্ভাব্য সবচেয়ে কমপ্যাক্ট সমাধান নির্বাচন করুন। ফিটিংগতি রোবট জন্য সংযোগকারীসীমিত স্থানের জন্য নির্ভরযোগ্যতা এবং কম্প্যাক্টনেসের মধ্যে ভারসাম্য প্রয়োজন।
নির্বাচনের পরে যাচাইকরণ কীভাবে করা উচিত?
একবার নির্বাচন সম্পূর্ণ হলে, কম্পন, টর্শন এবং যৌগিক গতির অবস্থার অধীনে কর্মক্ষমতা ডেটা সহ পণ্যটি গতিশীল জীবন পরীক্ষার মধ্য দিয়ে গেছে কিনা তা সরবরাহকারীর সাথে নিশ্চিত করার পরামর্শ দেওয়া হয়। স্ট্যাটিক বৈদ্যুতিক পরামিতি শুধুমাত্র একটি শুরু বিন্দু; ডায়নামিক অপারেটিং অবস্থার অধীনে নির্ভরযোগ্যতা হল মূল মেট্রিকগতি রোবট জন্য সংযোগকারী.
আমাদের সম্পর্কে
পুশ-পুল সেলফ-লকিং সংযোগকারীতে পুনর্মিলনের ব্যাপক অভিজ্ঞতা রয়েছে। এর কম্পন-প্রতিরোধী লকিং মেকানিজম এবং কমপ্যাক্ট ডিজাইন হাই-স্পিড মোশন রোবটের যান্ত্রিক নির্ভরযোগ্যতা এবং স্থান-সংরক্ষণের প্রয়োজনীয়তাগুলিকে সম্বোধন করে। ব্যর্থতার পরিস্থিতির উপর ভিত্তি করে একটি সংযোগকারী নির্বাচন করা স্পেসিফিকেশন তুলনা করার চেয়ে প্রকৃত প্রয়োজনের সাথে আরও সঠিক মিল প্রদান করে।
আমরা আপনাকে একটি ভাল ব্রাউজিং অভিজ্ঞতা দিতে, সাইটের ট্র্যাফিক বিশ্লেষণ করতে এবং সামগ্রী ব্যক্তিগতকৃত করতে কুকিজ ব্যবহার করি। এই সাইটটি ব্যবহার করে, আপনি আমাদের কুকিজ ব্যবহারে সম্মত হন। গোপনীয়তা নীতি